La investigadora Barbara Mazzolai propone tratar la relación del robot con el entorno como parte de sus especificaciones técnicas. Su trabajo se inspira en pulpos, raíces y otros seres vivos y pregunta cómo esas máquinas pueden servir a las personas sin crear cargas ambientales evitables.
La biología aporta mecanismos que investigar
Su trayectoria comenzó en biología y ciencias ambientales. El trabajo sobre contaminación por metales pesados la acercó a las interacciones entre organismos, suelo y agua. Después estudió gestión ambiental e investigó en Scuola Superiore Sant’Anna, desarrollando sensores y robots para observar aire, agua y suelo.
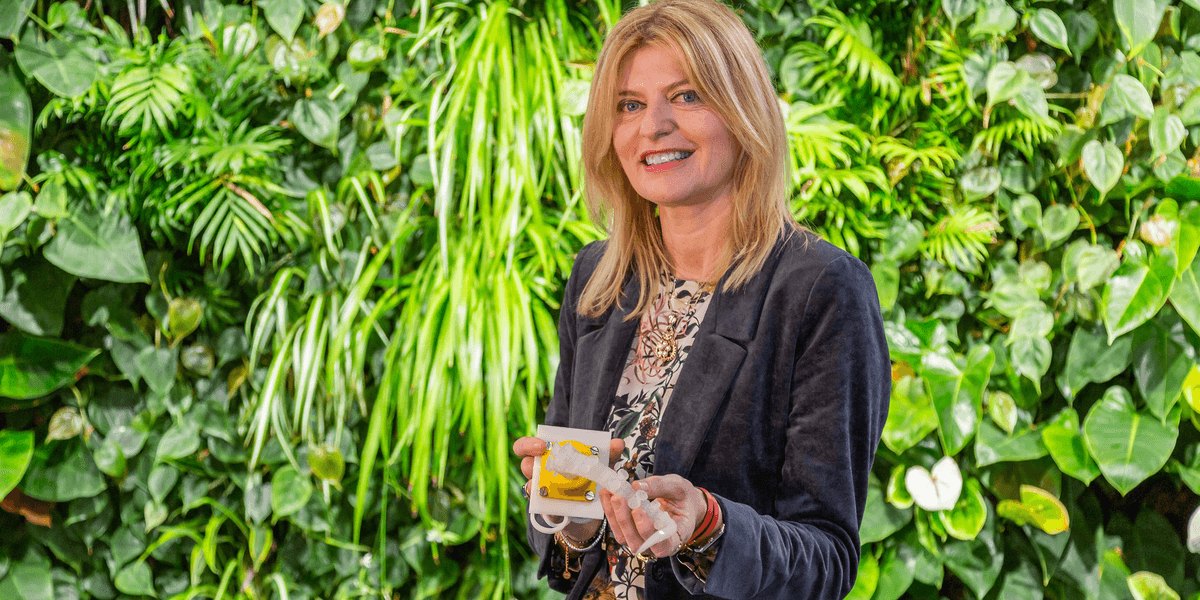
Más adelante estudió ingeniería de microsistemas en la Universidad de Roma Tor Vergata y desarrolló su investigación en el Instituto Italiano de Tecnología. Combinar disciplinas permitió estudiar mecanismos vivos y decidir qué principios podían incorporarse a una máquina.
Las máquinas blandas también ejercen fuerzas útiles
Un ejemplo temprano fue un robot inspirado en el pulpo. El animal ofrecía un modelo de cuerpo deformable que interactúa con su entorno y sigue aplicando fuerzas considerables. Ese trabajo contribuyó a desarrollar robótica blanda con un comportamiento mecánico diferente de las estructuras rígidas convencionales.
Mazzolai también propone medir más allá del movimiento y la posición del robot. Las mediciones físicas y químicas permiten comprender el medio atravesado y abren aplicaciones ambientales y agrícolas.
Crecer por la punta ofrece otra forma de desplazarse
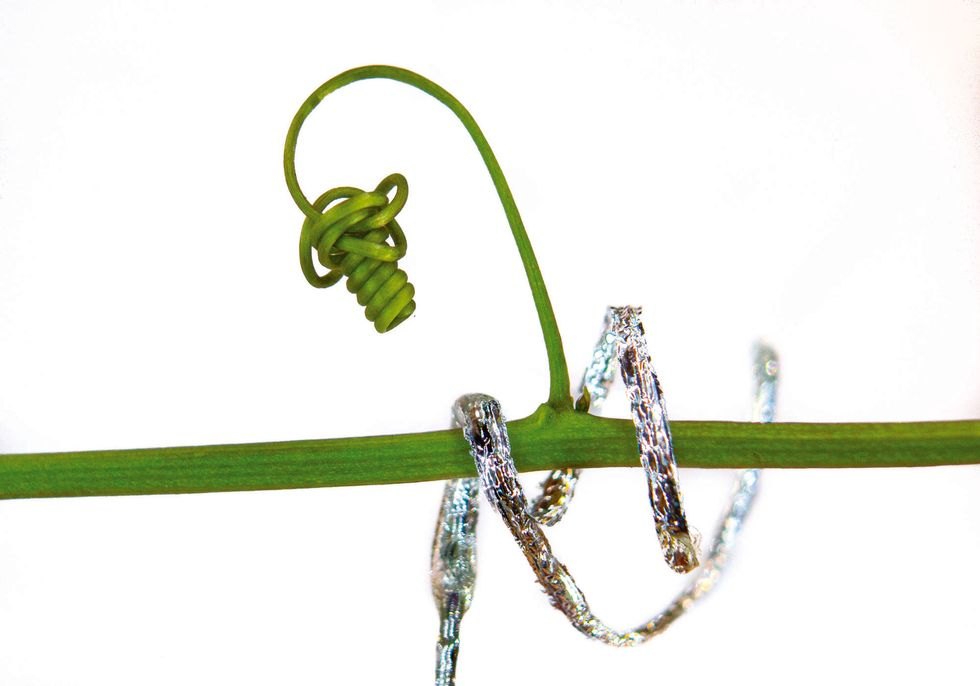
Las plantas son un modelo menos evidente que los animales móviles, pero sus raíces exploran y se adaptan continuamente. La raíz avanza principalmente creciendo por la punta mientras la estructura posterior permanece relativamente inmóvil. Así reduce la fricción frente a empujar toda una estructura rígida a través del suelo.
Para reproducir ese principio, su equipo desarrolló un mecanismo miniaturizado de impresión 3D en la punta. Un filamento termoplástico calentado forma material nuevo a medida que avanza la máquina y deja una estructura creciente detrás. Los sensores próximos a la punta ayudan a detectar obstáculos, agua o nutrientes.
El objetivo consiste en traducir un mecanismo útil, no reproducir exactamente un organismo. Un ser vivo y una herramienta tienen necesidades distintas y el diseño debe seleccionar el principio adecuado. La exploración semejante a raíces podría apoyar observación del suelo, modelos ambientales y agricultura de precisión.
La responsabilidad ambiental abarca toda la vida del robot
Su propuesta de robótica sostenible tiene tres prioridades relacionadas. Las máquinas deben minimizar daños ambientales, ser accesibles a comunidades y niveles económicos distintos y beneficiar tanto a personas como a la naturaleza. La responsabilidad ambiental pasa a ser un objetivo inicial del diseño.
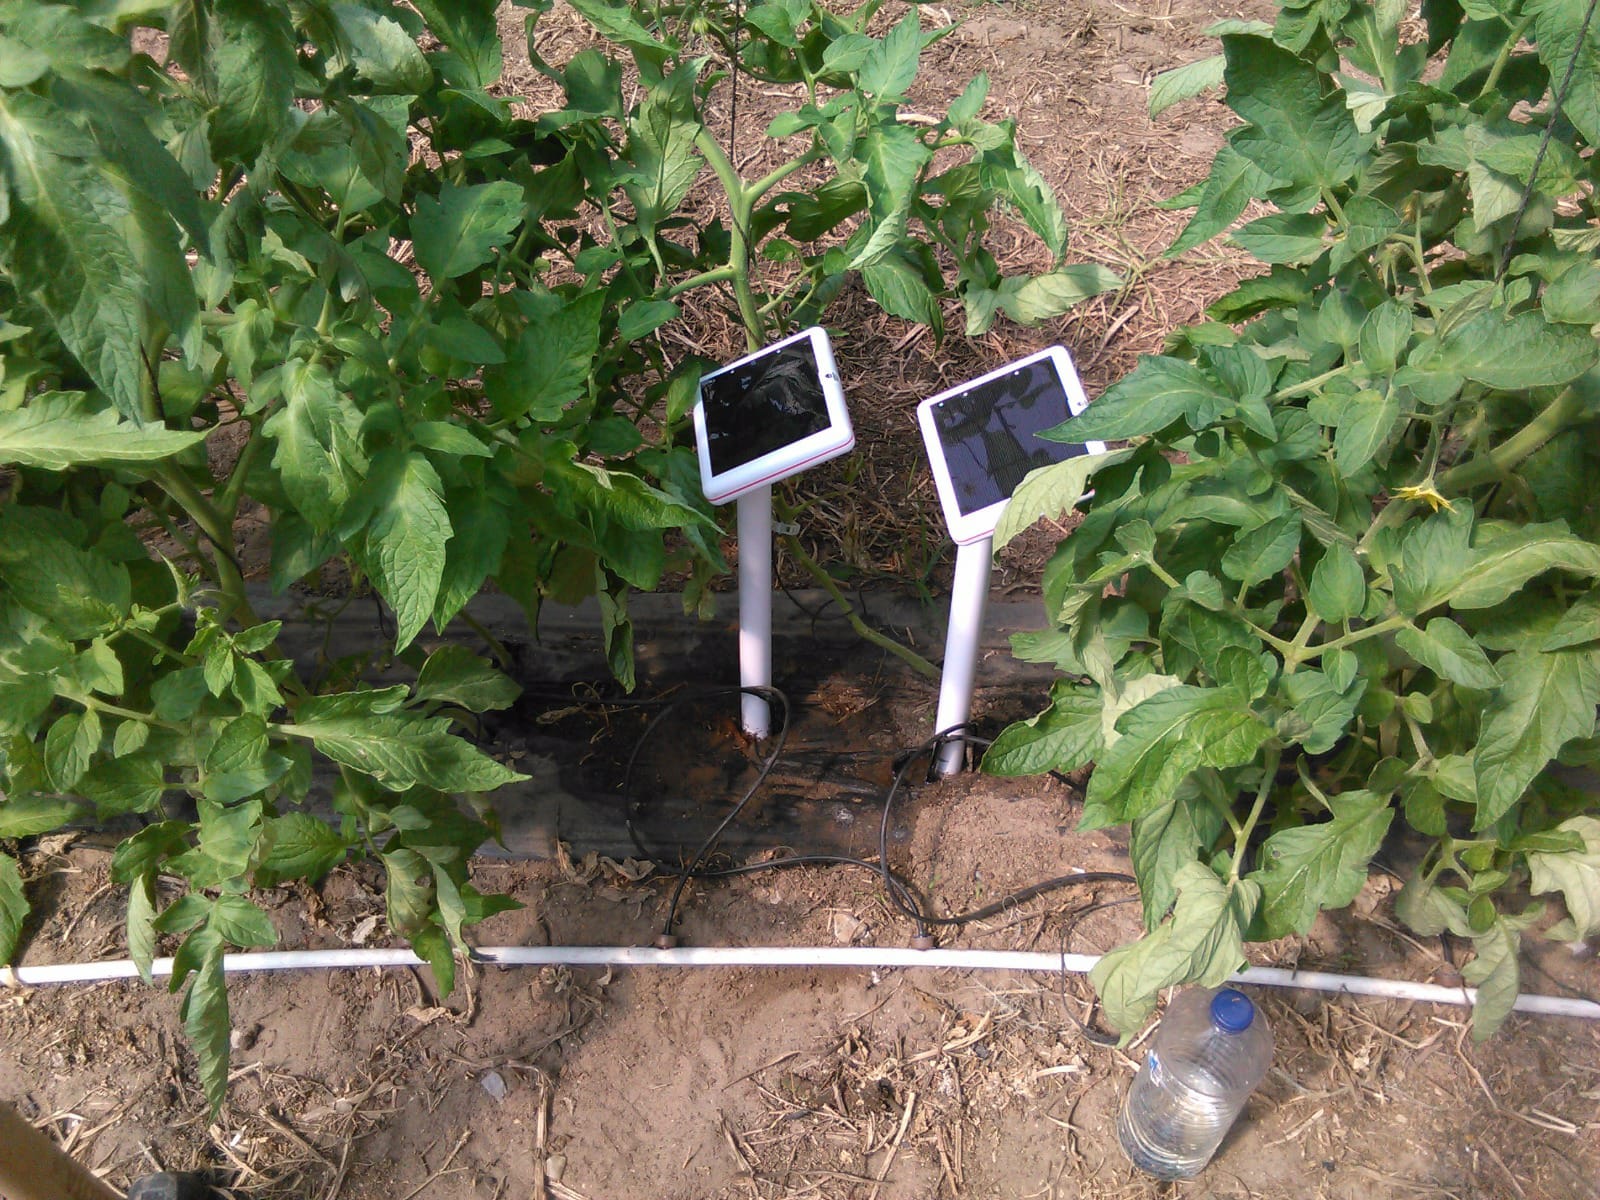
También implica considerar materiales, vida útil y destino del dispositivo cuando deja de necesitarse. La investigación explora reutilización, recuperación y elementos biodegradables junto con las funciones operativas. Son objetivos de ingeniería pendientes de desarrollar y validar, no propiedades demostradas por todos los robots bioinspirados.
La oportunidad consiste en adaptar monitorización y movimiento al trabajo y al entorno. Inspirarse en la naturaleza aporta mecanismos nuevos; evaluar sus consecuencias permite determinar si producen tecnología útil y responsable.