Una demostración conjunta de NTT, Kubota y NTT DOCOMO combinó comunicaciones móviles y satelitales con procesamiento adaptativo de vídeo para apoyar la operación remota de robots agrícolas. El sistema mantuvo una visión útil del entorno de la máquina mientras cambiaban las condiciones de comunicación.
La cobertura irregular dificulta la operación remota
La maquinaria robótica necesita un flujo fiable de datos y vídeo cuando una persona la supervisa o controla desde otro lugar. Las colinas, el relieve y los obstáculos físicos pueden debilitar la señal móvil cuando una máquina se desplaza dentro de una parcela o entre parcelas, provocando retrasos o interrupciones.
Las zonas de colinas y montañas representan aproximadamente el 40% de la superficie cultivada de Japón. Esas condiciones convierten la fiabilidad de las comunicaciones en una cuestión práctica para ampliar la agricultura robótica, especialmente cuando las variaciones de señal afectan a la capacidad de ver la trayectoria y los cultivos cercanos.
La automatización también se desarrolla para responder a la escasez de mano de obra agrícola y apoyar una gestión más eficiente basada en datos. Un sistema de comunicaciones que mantiene un vídeo útil ante condiciones cambiantes es una parte de la solución para hacer más práctica la maquinaria remota.
Combinar enlaces móviles y satelitales
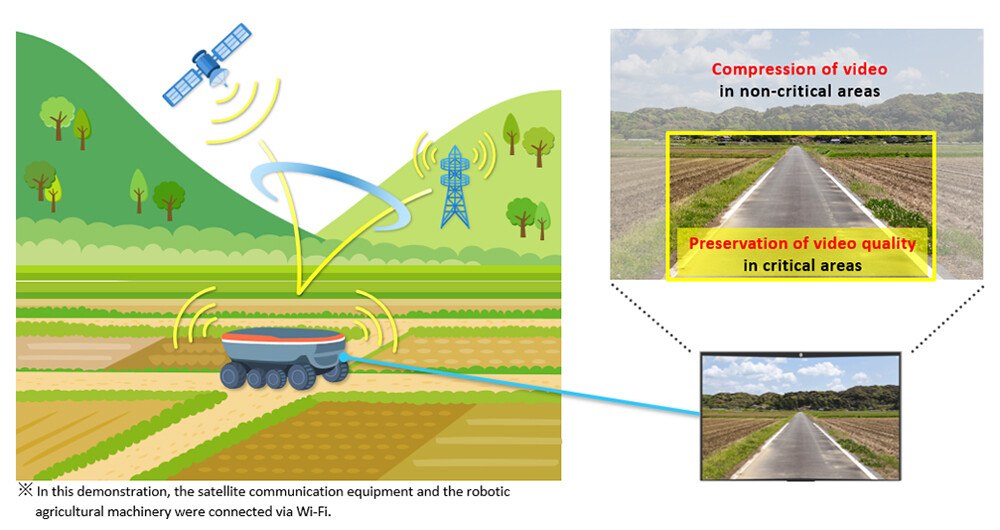
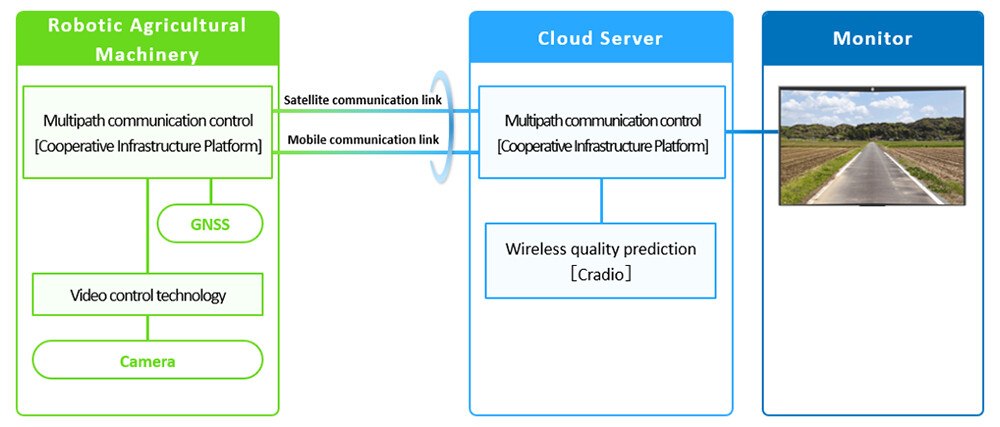
La demostración aplicó control multitrayecto a varias conexiones móviles y satelitales. Las decisiones de control reflejaban la calidad de cada enlace, permitiendo que la comunicación por satélite complementara la cobertura móvil cuando empeoraba el rendimiento terrestre.
NTT aportó su tecnología Cradio de predicción de calidad inalámbrica y Cooperative Infrastructure Platform para controlar varios enlaces según su calidad. Predecir la calidad de conexión y coordinar los enlaces disponibles ayudó a mantener las comunicaciones cuando la maquinaria encontraba condiciones de red irregulares.
Proteger las partes importantes de la imagen
Mantener la conexión también exigía gestionar la cantidad de vídeo transmitido. El sistema ajustaba la compresión según el ancho de banda previsto, conservando más detalle en zonas importantes, como la trayectoria de la máquina y los cultivos visibles en la cámara.
Las zonas menos importantes de la imagen podían comprimirse más. La coordinación entre la predicción de calidad inalámbrica y el control del vídeo permitió mantener la transmisión y conservar visibilidad suficiente para supervisar y operar a distancia.
Distintas tecnologías contribuyen al mismo ensayo
Kubota proporcionó los equipos agrícolas robóticos y la parcela de demostración. NTT aportó las tecnologías de predicción de comunicaciones y control de varios enlaces y realizó la demostración. NTT DOCOMO suministró el procesamiento de vídeo que coordinaba la compresión con las condiciones previstas de red y conservaba la calidad en las zonas importantes de la imagen.
Los resultados mostraron que los enlaces móviles y satelitales podían complementarse en terrenos agrícolas montañosos, mientras el procesamiento adaptativo mantenía una imagen útil al cambiar el ancho de banda. La demostración apoya el desarrollo de operación y monitorización remotas, pero no establece por sí sola una operación autónoma sin restricciones.
Una base de comunicaciones para ampliar la automatización
Los socios buscan mejorar la utilidad práctica de las comunicaciones y la transmisión de vídeo en agricultura robótica, con operaciones completamente autónomas como objetivo a más largo plazo. El trabajo también contribuye a sistemas agrícolas basados en datos en Japón y otros mercados, junto con nuevos desarrollos satelitales de la iniciativa C89 de NTT.